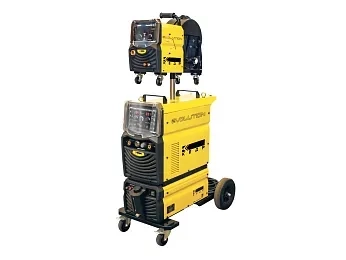
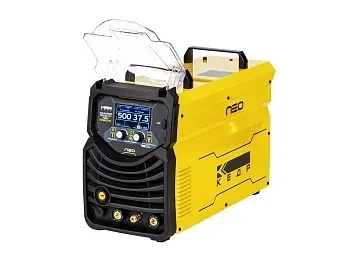
Источник сварочный КЕДР MultiMIG-5000DP NEO Robotic Ethernet/IP

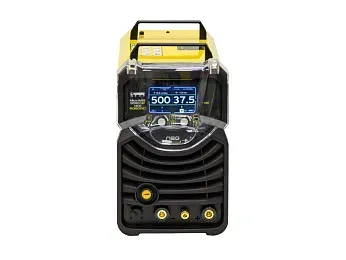


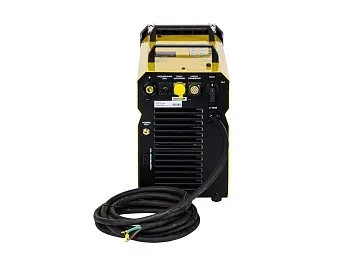
КЕДР MultiMIG-5000DP NEO Robotic Ethernet/IP — промышленный сварочный источник для роботизированных ячеек и коботов. Аппарат поддерживает MIG/MAG-сварку в линейном и импульсном режимах, а также MMA- и TIG-сварку. Для управления предусмотрены цифровая панель с LCD-экраном и предустановленные программы; подключение к роботизированным системам выполняется с использованием протокола Ethernet/IP. Роботизированная сварка применяется там, где важно организовать повторяющиеся операции как часть производственного процесса. В таких системах сварочный источник работает совместно с роботом или коботом: оборудование выполняет заданные перемещения, а сварка ведётся по предусмотренной технологической последовательности. Протокол Ethernet/IP служит для связи источника с роботизированной ячейкой, а наличие различных способов сварки позволяет использовать аппарат для задач, требующих MIG/MAG-, MMA- или TIG-процесса. В MIG/MAG-сварке электродная проволока подаётся в зону дуги, а соединение формируется при её плавлении. Линейный и импульсный режимы относятся к вариантам ведения этого процесса; выбор технологии зависит от задачи и условий работы. Для аппарата предусмотрен диапазон сварочного тока 40–500 А, а диаметр проволоки составляет 0,8–1,6 мм. Напряжение холостого хода — 53 В. Источник рассчитан на стационарное размещение. Его габариты составляют 630 × 260 × 435 мм, масса нетто — 35 кг. Параметр продолжительности включения указан как 100%, мощность — 22,9 кВт. Аппарат подключается к сети напряжением 400 В. Эти характеристики помогают соотнести источник с условиями размещения и требованиями производственной площадки. КЕДР MultiMIG-5000DP NEO Robotic Ethernet/IP относится к профессиональному сегменту. Модель сочетает возможности нескольких видов сварки с управлением через цифровую панель и предназначена для интеграции в роботизированные решения. Бренд КЕДР имеет российское происхождение. Такой источник выбирают для промышленной организации сварочных операций, когда в рабочем процессе используются роботизированная ячейка или кобот и требуется поддержка связи по Ethernet/IP.
Отзывы о товаре
Вопросы и ответы о Источник сварочный КЕДР MultiMIG-5000DP NEO Robotic Ethernet/IP
Просмотренные товары